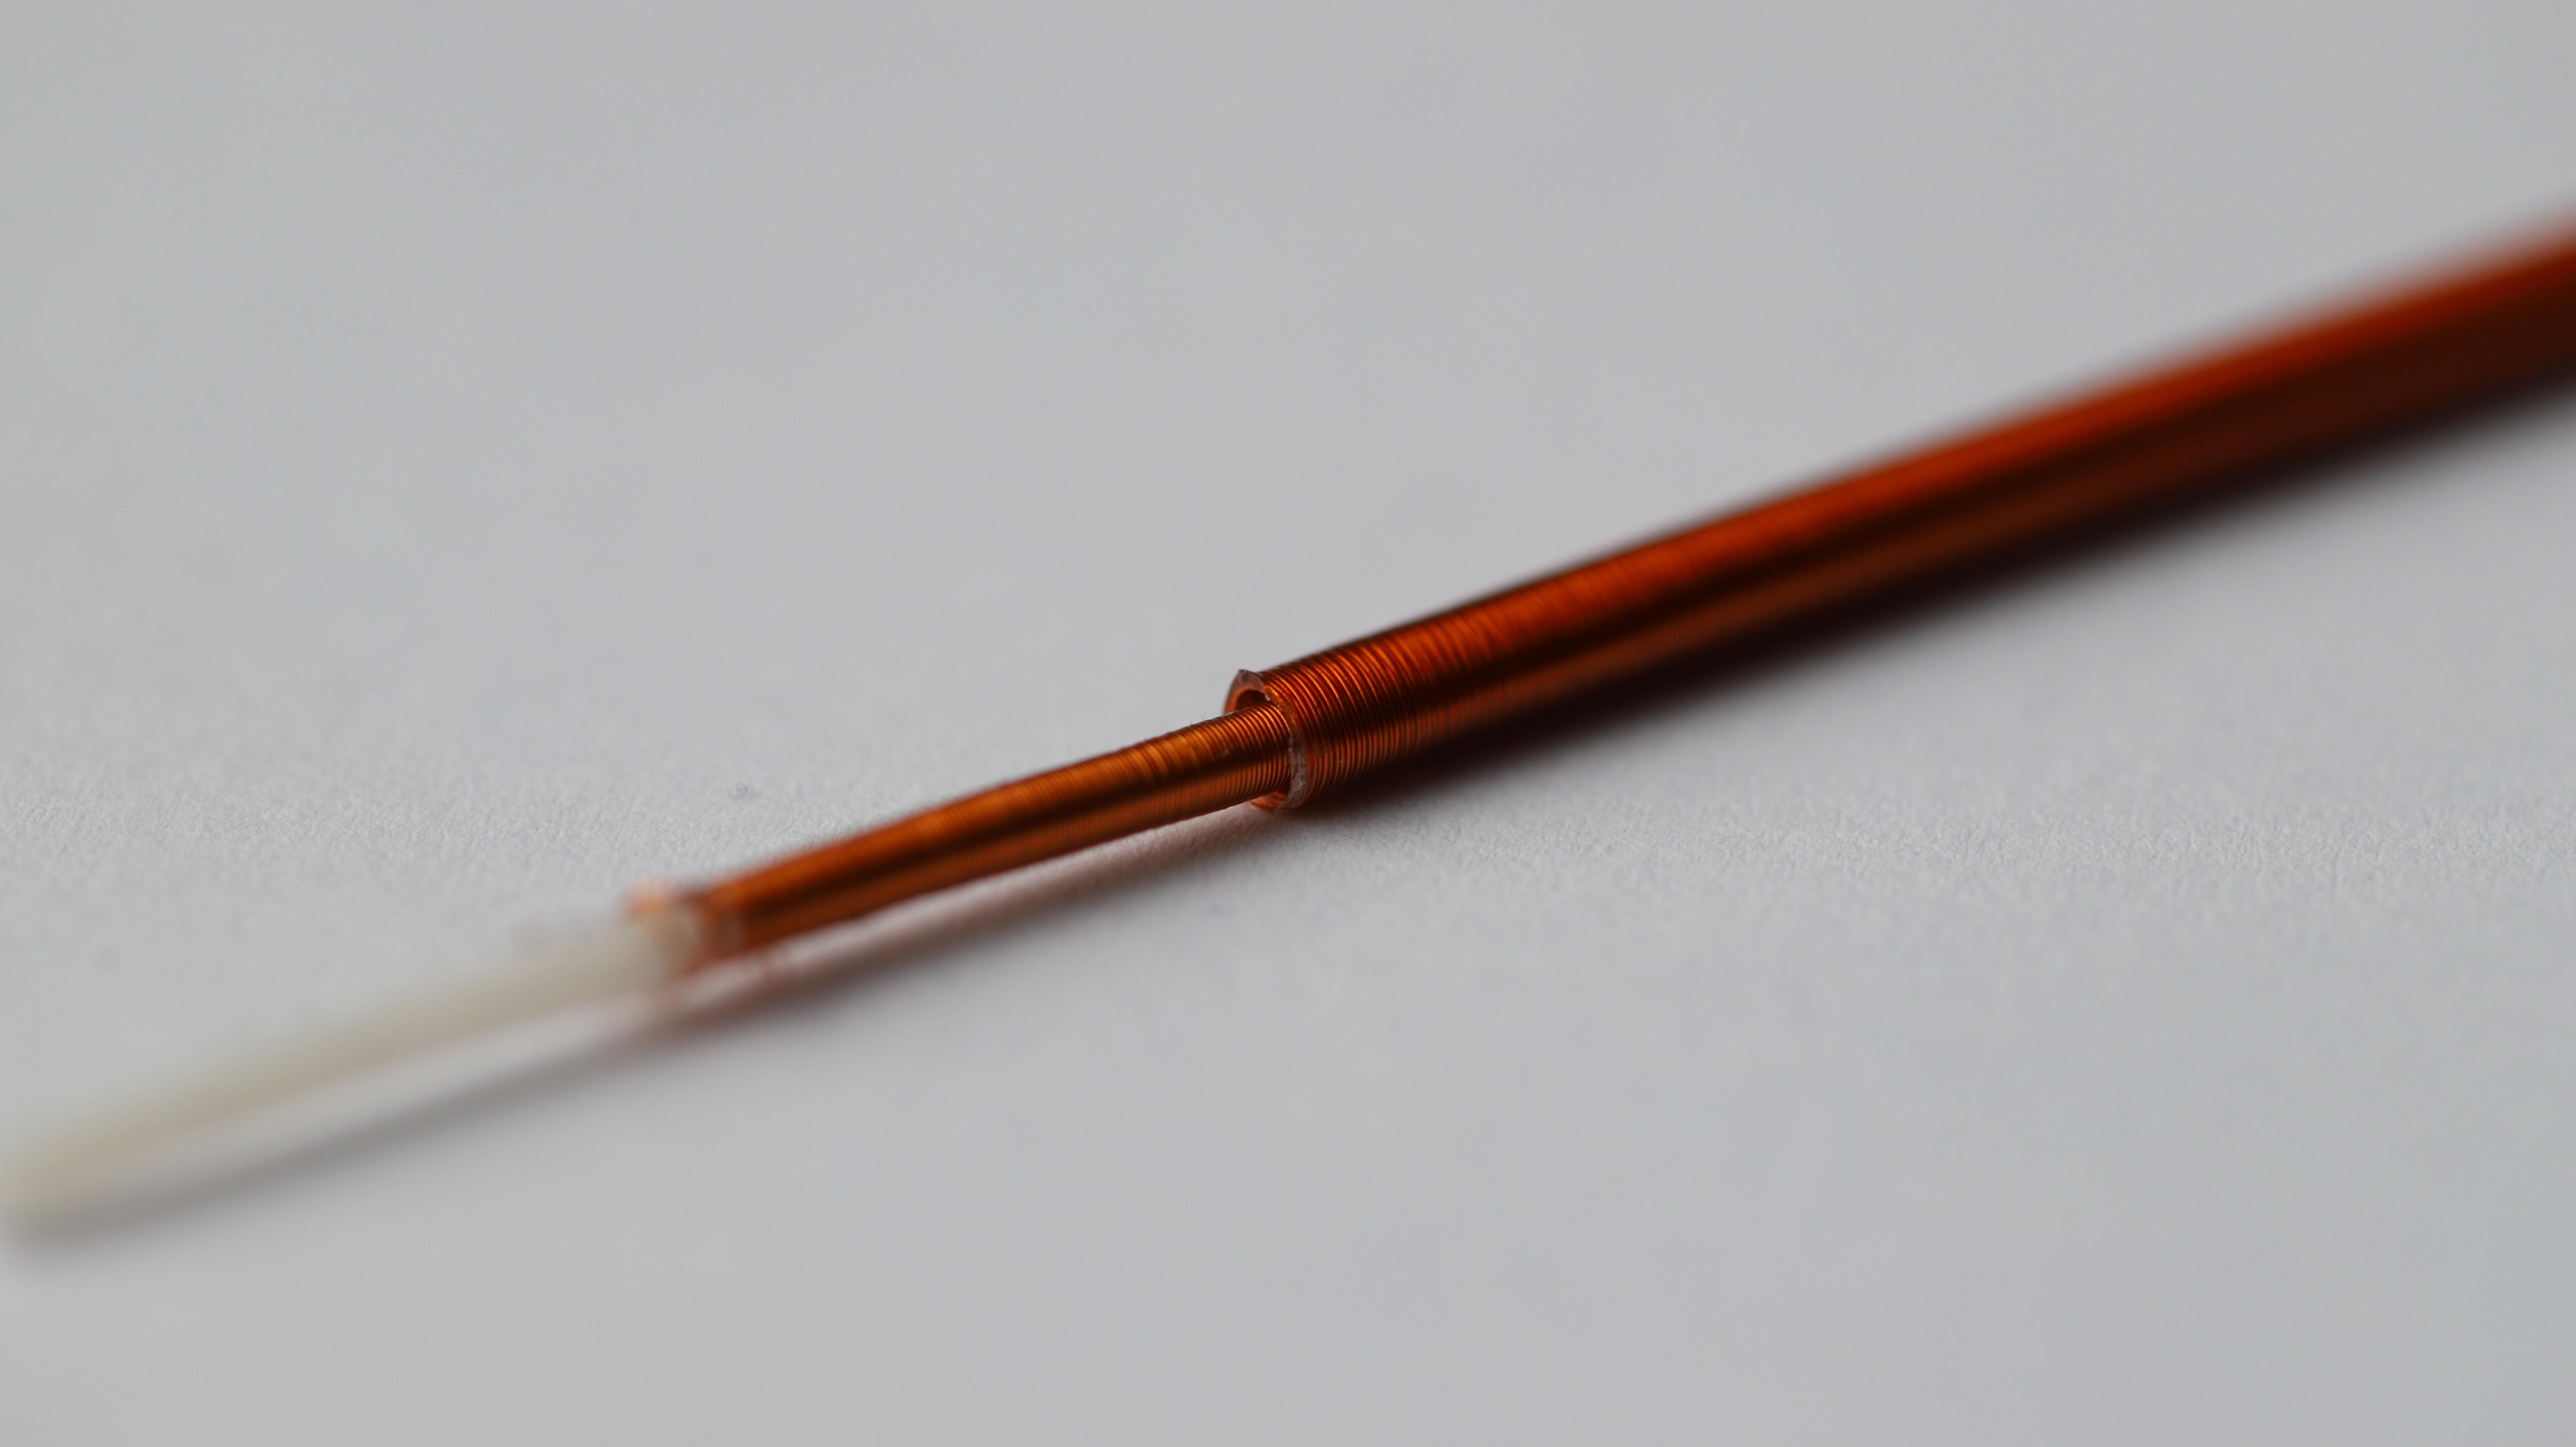
Semblable à un fil, un moteur libère le mouvement
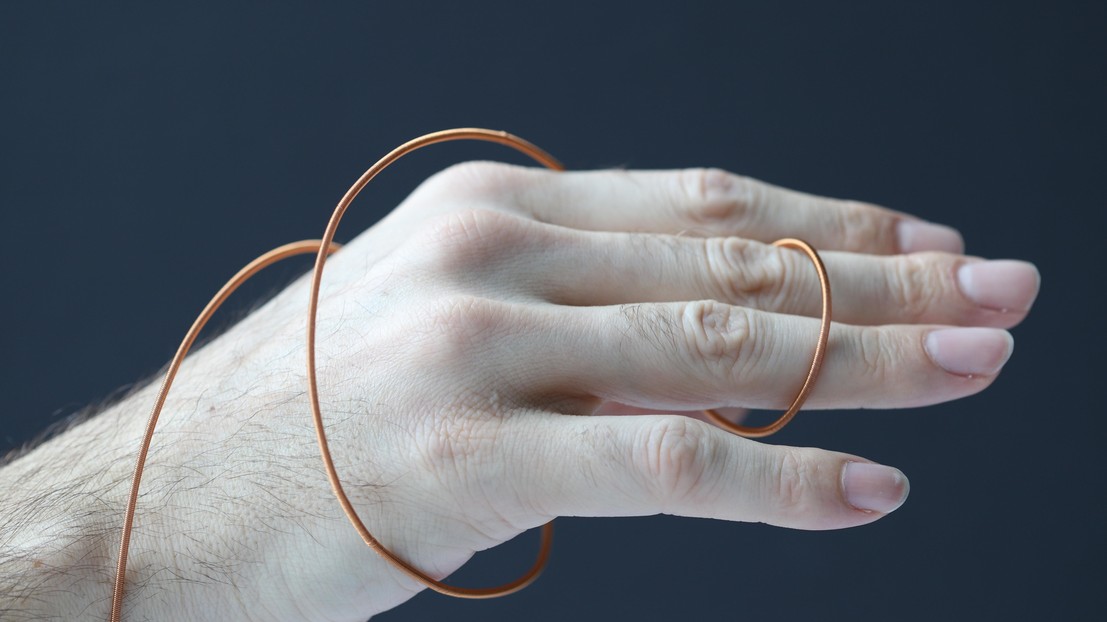
FiberMotor. 2026 EPFL LMTS CC BY SA 4.0
Une équipe de l'EPFL a développé un moteur flexible d'une épaisseur de quelques millimètres seulement. Constitué de deux fibres creuses emboitées et enveloppées d'électrodes, le dispositif produit suffisamment de force pour actionner des systèmes robotiques souples.
En 2023, le Laboratoire des microsystèmes souples de l'EPFL a présenté la première pompe au monde sous forme de fibre. Ce tube flexible peut générer sa propre pression et son propre débit. Cousu directement dans des textiles intelligents, il peut faire circuler des fluides afin de réguler la température corporelle et fournir des retours haptiques, ou pour alimenter des dispositifs d'assistance portables.
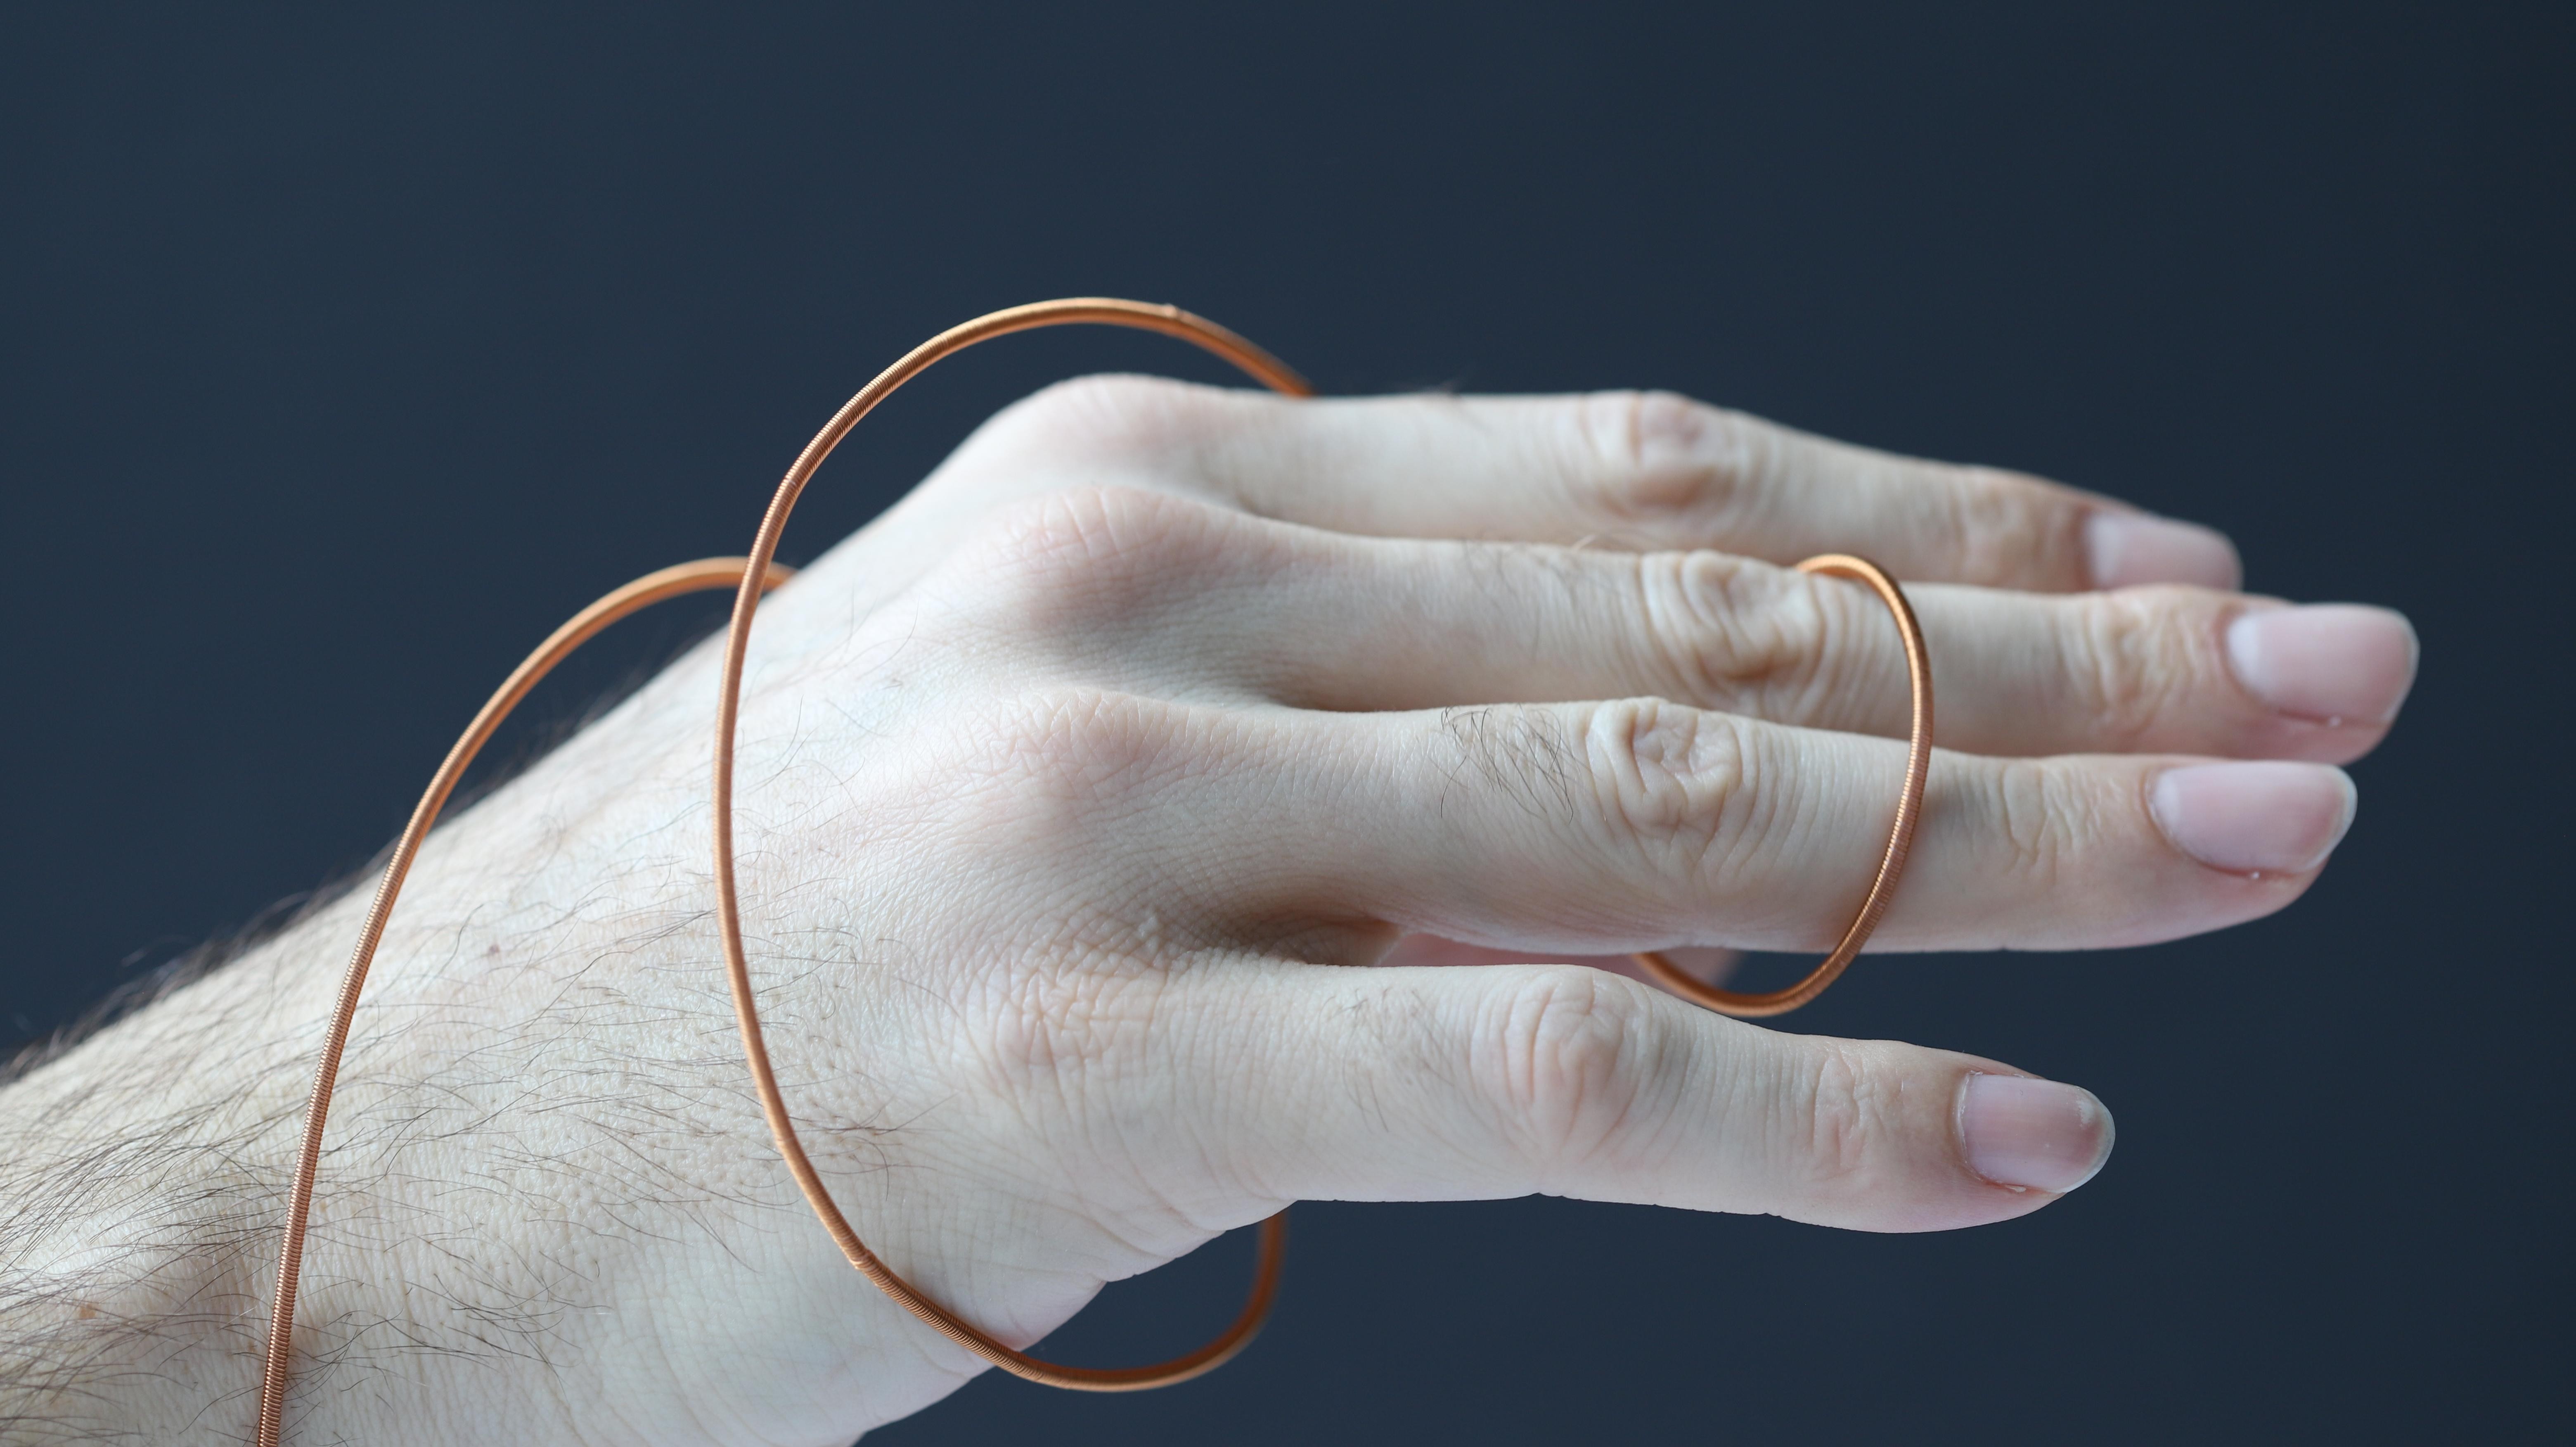
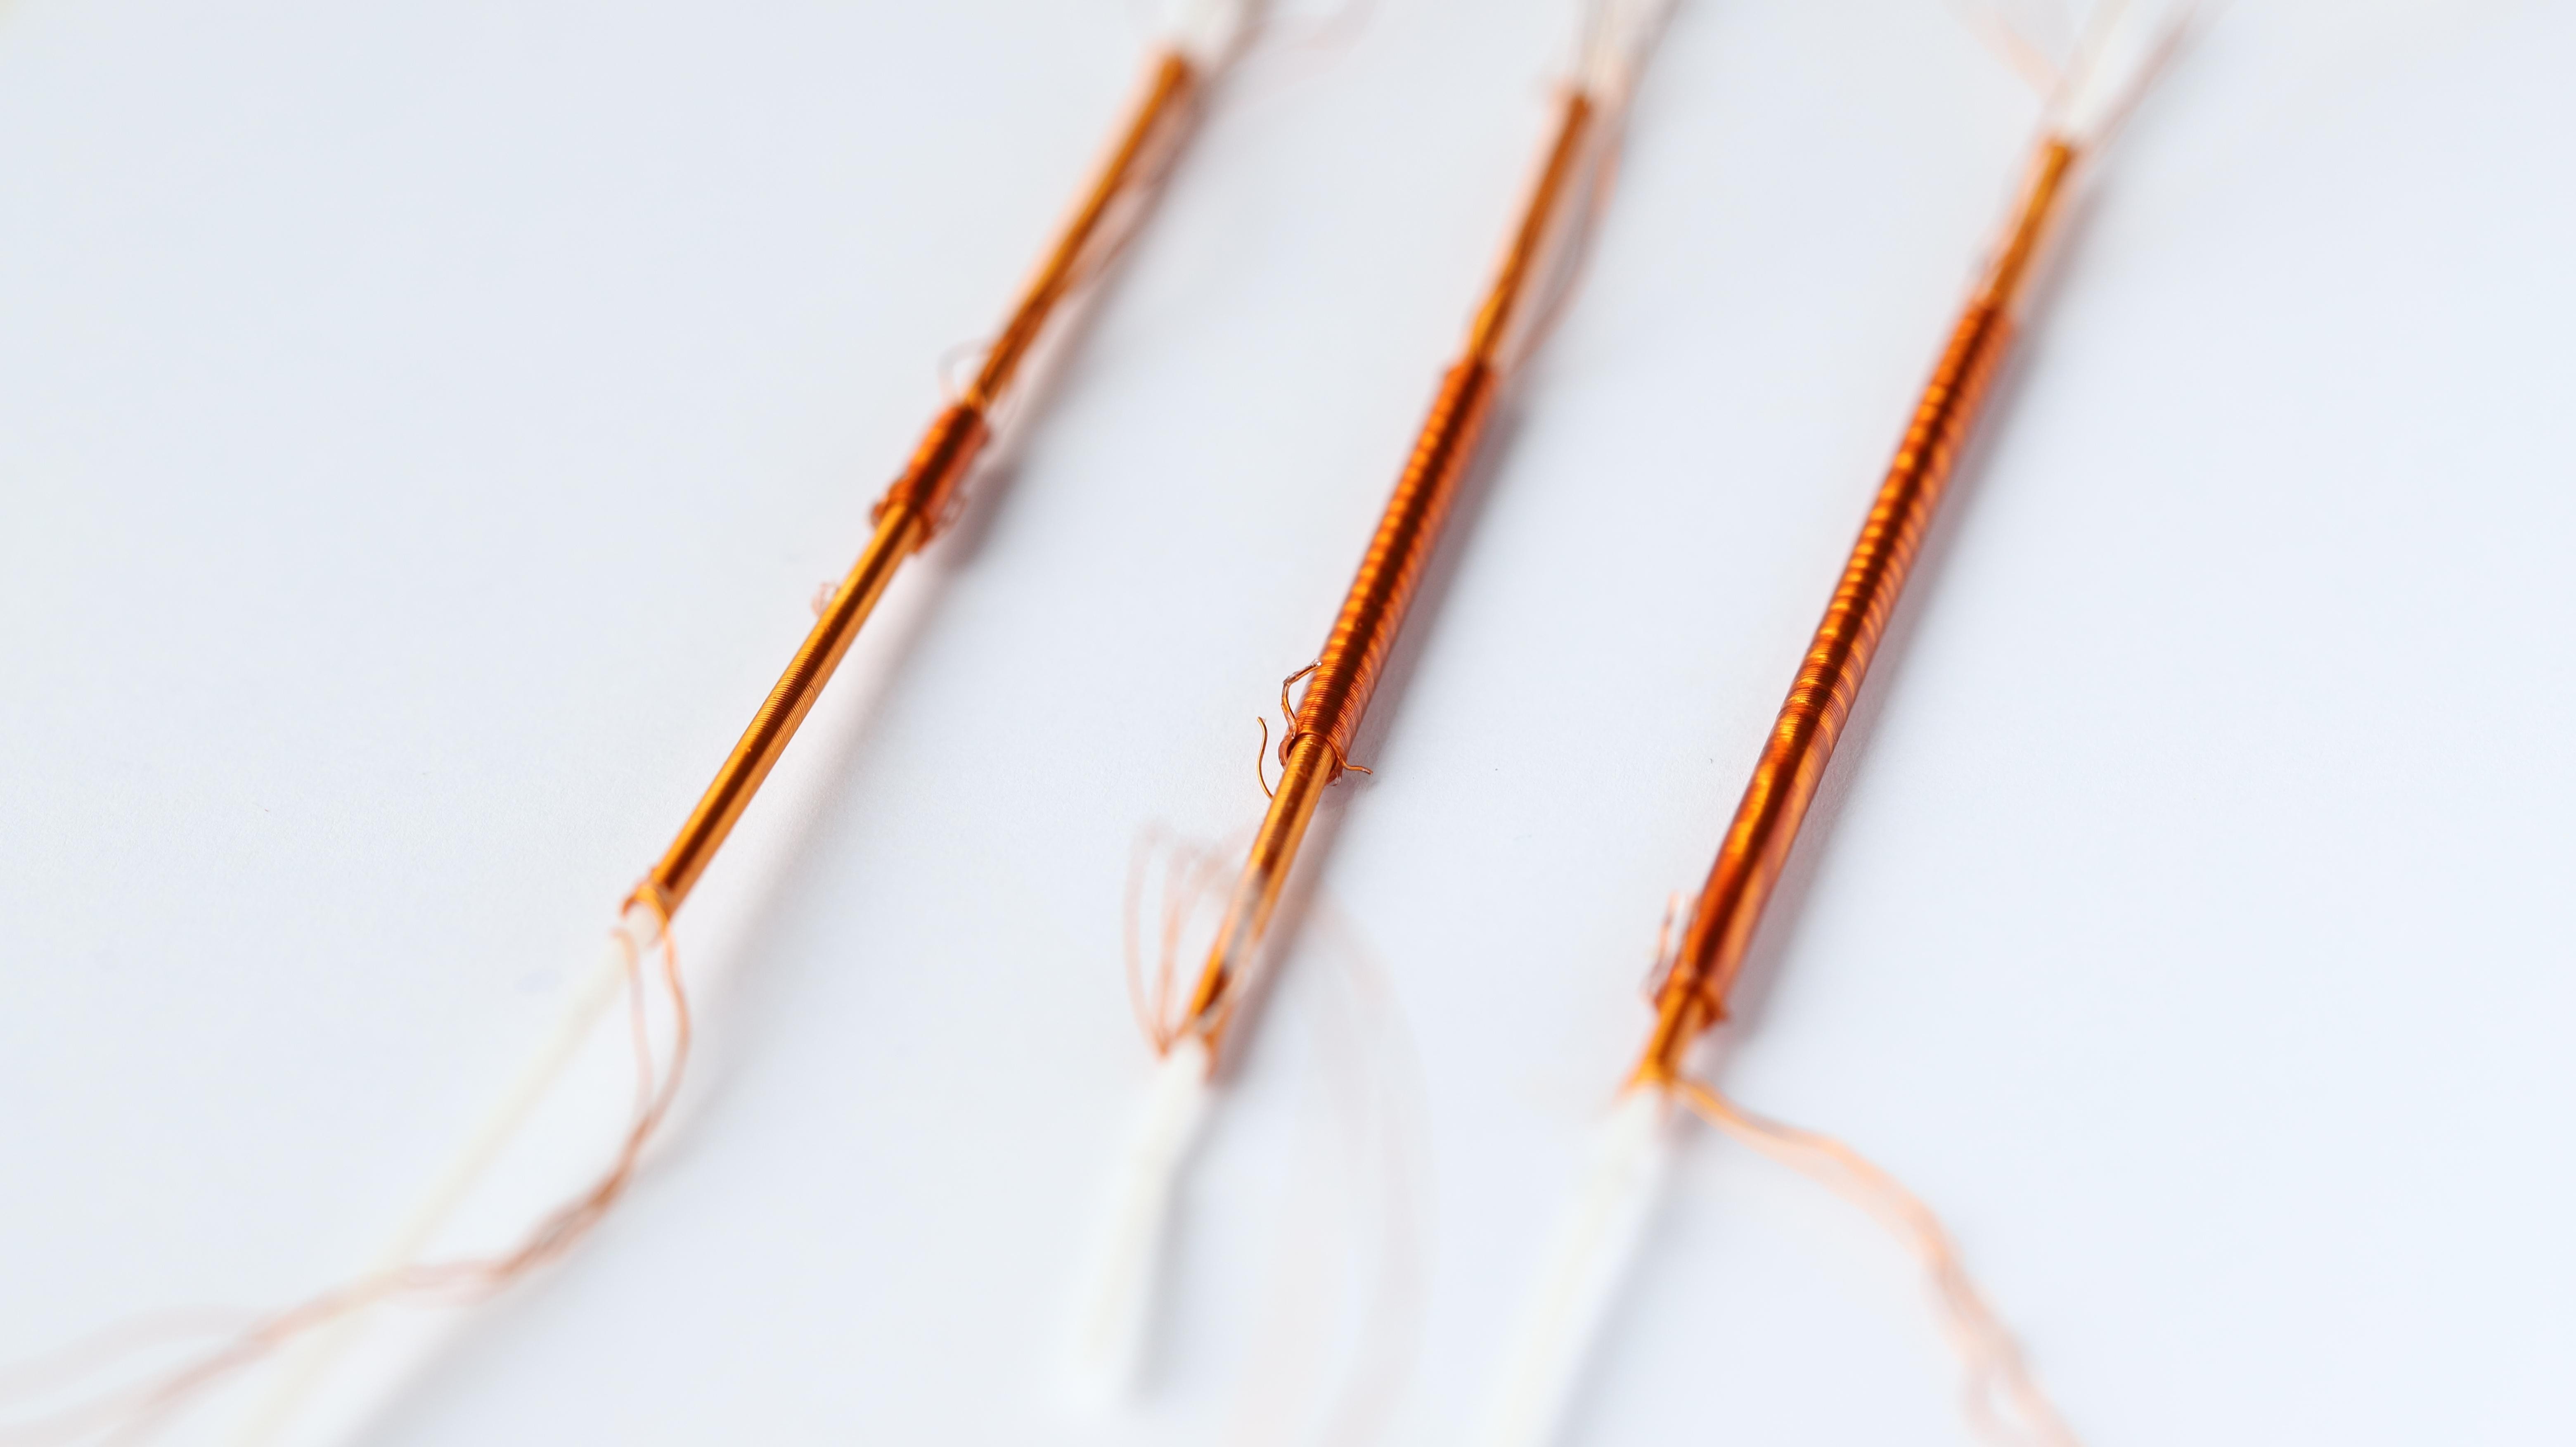
L'équipe de la Faculté des sciences et techniques de l’ingénieur a franchi une étape supplémentaire : FiberMotor est un moteur qui ressemble à un fil, capable de convertir directement l'énergie électrique en mouvement. D'un diamètre de 1 à 3 mm, il est composé de deux fibres creuses concentriques. Des électrodes en fil de cuivre isolé, légèrement plus fines qu'un cheveu humain, sont enroulées étroitement autour de chaque fibre. Lorsqu'une tension est appliquée à ces électrodes, des forces électrostatiques tirent de façon répétée les fibres dans leur alignement, faisant glisser la fibre intérieure dans la fibre extérieure, à la manière des tubes d’un télescope qui s’emboitent les uns dans les autres.
«FiberMotor est le premier moteur en fibre à glissement», se félicite Herbert Shea, responsable du laboratoire. «Il produit suffisamment de force pour actionner des dispositifs destinés aux applications robotiques souples, tout en restant imperceptible, flexible et bidirectionnel.» Ces travaux ont été publiés dans Advanced Materials.

Un mouvement robuste et naturel
Nombre de mouvements quotidiens, tels que soulever, pousser ou tirer reposent sur un mouvement linéaire (plutôt que rotatif). Reproduire ce type de mouvement a longtemps constitué un défi dans le domaine de la robotique portable, car les moteurs assez puissants pour entraîner des mouvements linéaires nécessitent souvent des engrenages rigides, des transmissions et d'autres composants encombrants. Des «muscles artificiels» ont été développés, mais leur amplitude de mouvement est limitée par le degré d'étirement, de contraction ou de flexion que leurs matériaux peuvent supporter. En revanche, l'amplitude de mouvement du FiberMotor n'est limitée que par la longueur des fibres elles-mêmes.
L'absence d'engrenages et de transmissions rend aussi le dispositif rétroactionnable, c’est-à-dire qu'il peut être activé en toute sécurité par une force opposée, lui permettant d'interagir plus naturellement avec les mouvements humains que les moteurs conventionnels. Par exemple, si un porteur bouge de manière inattendue ou dans la direction opposée au FiberMotor, les fibres glissent simplement les unes par rapport aux autres au lieu de se bloquer.
La force du nombre
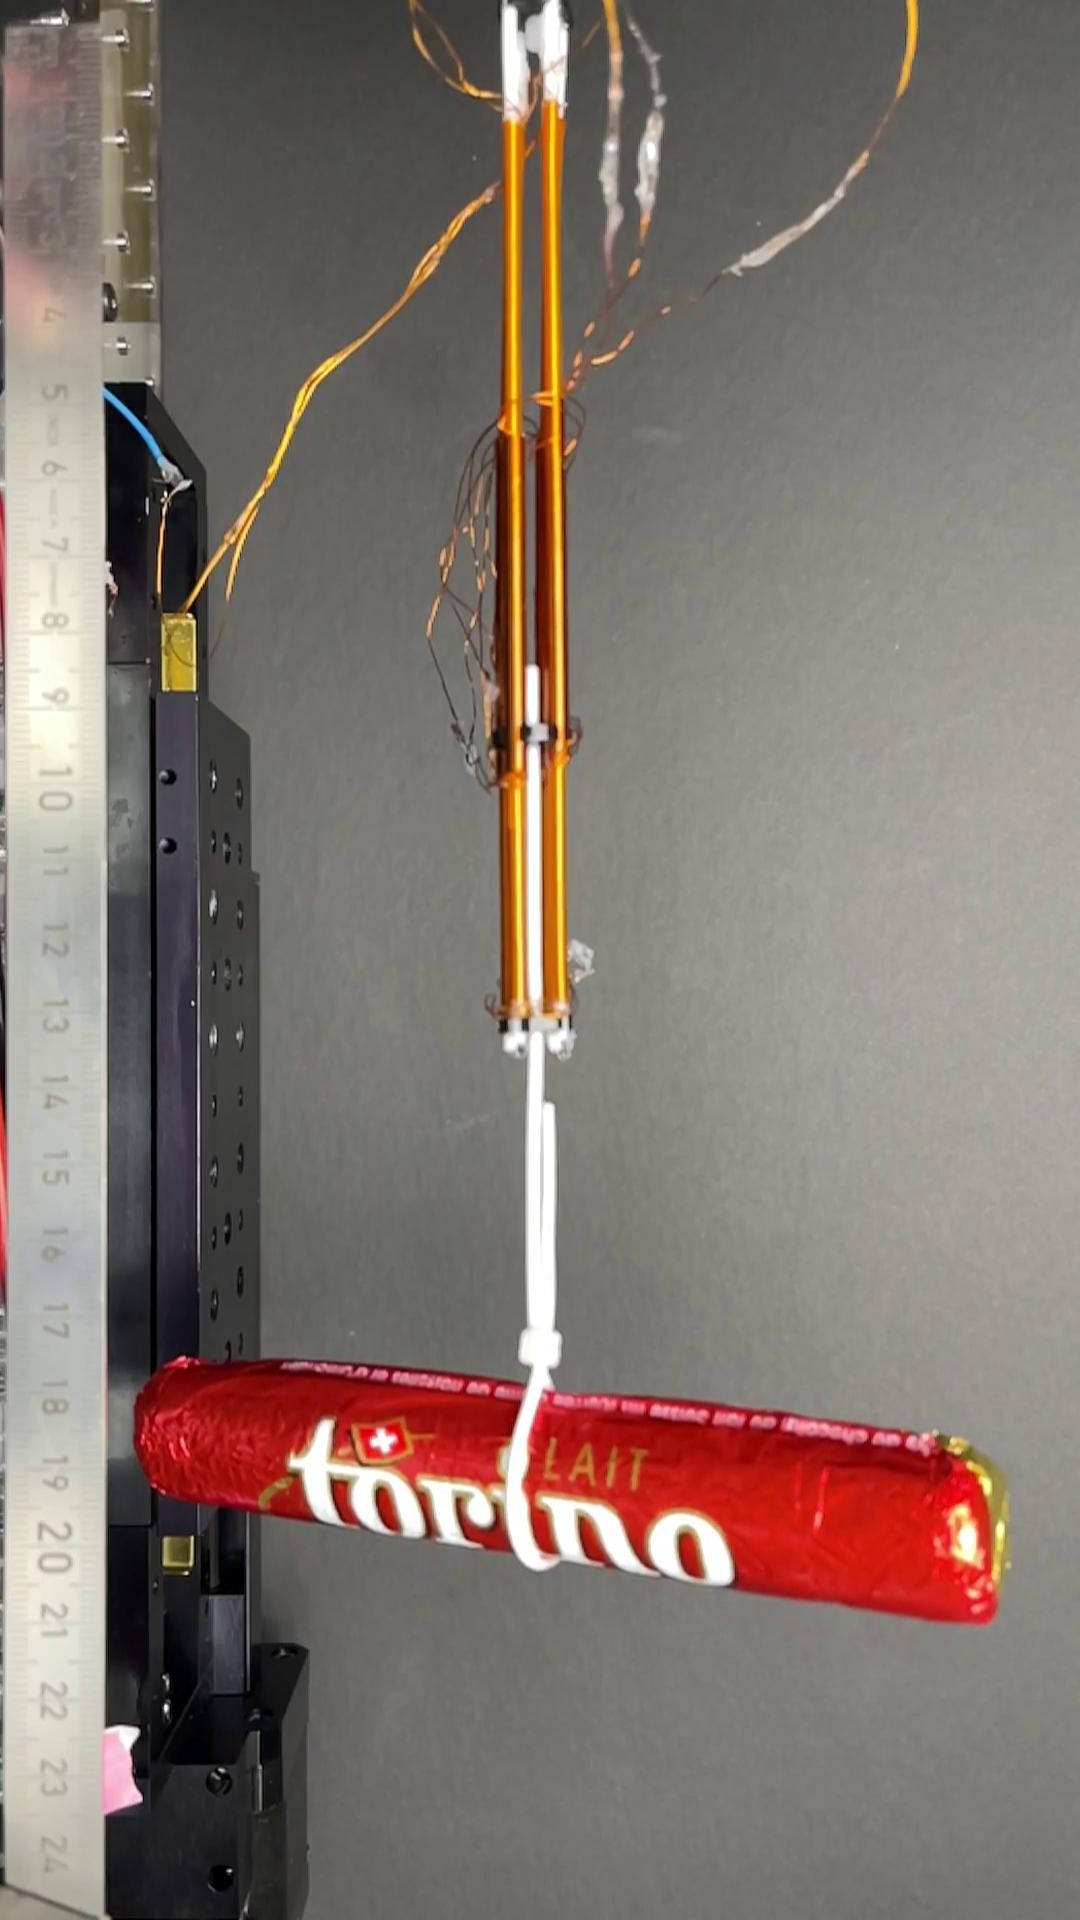
Lors des tests en laboratoire, un FiberMotor seul a pu supporter des charges statiques équivalant à environ 75 grammes. En en regroupant quatre, ils ont produit une force suffisante pour soulever une barre chocolatée de 46 grammes et plier un doigt robotique actionné par un tendon.

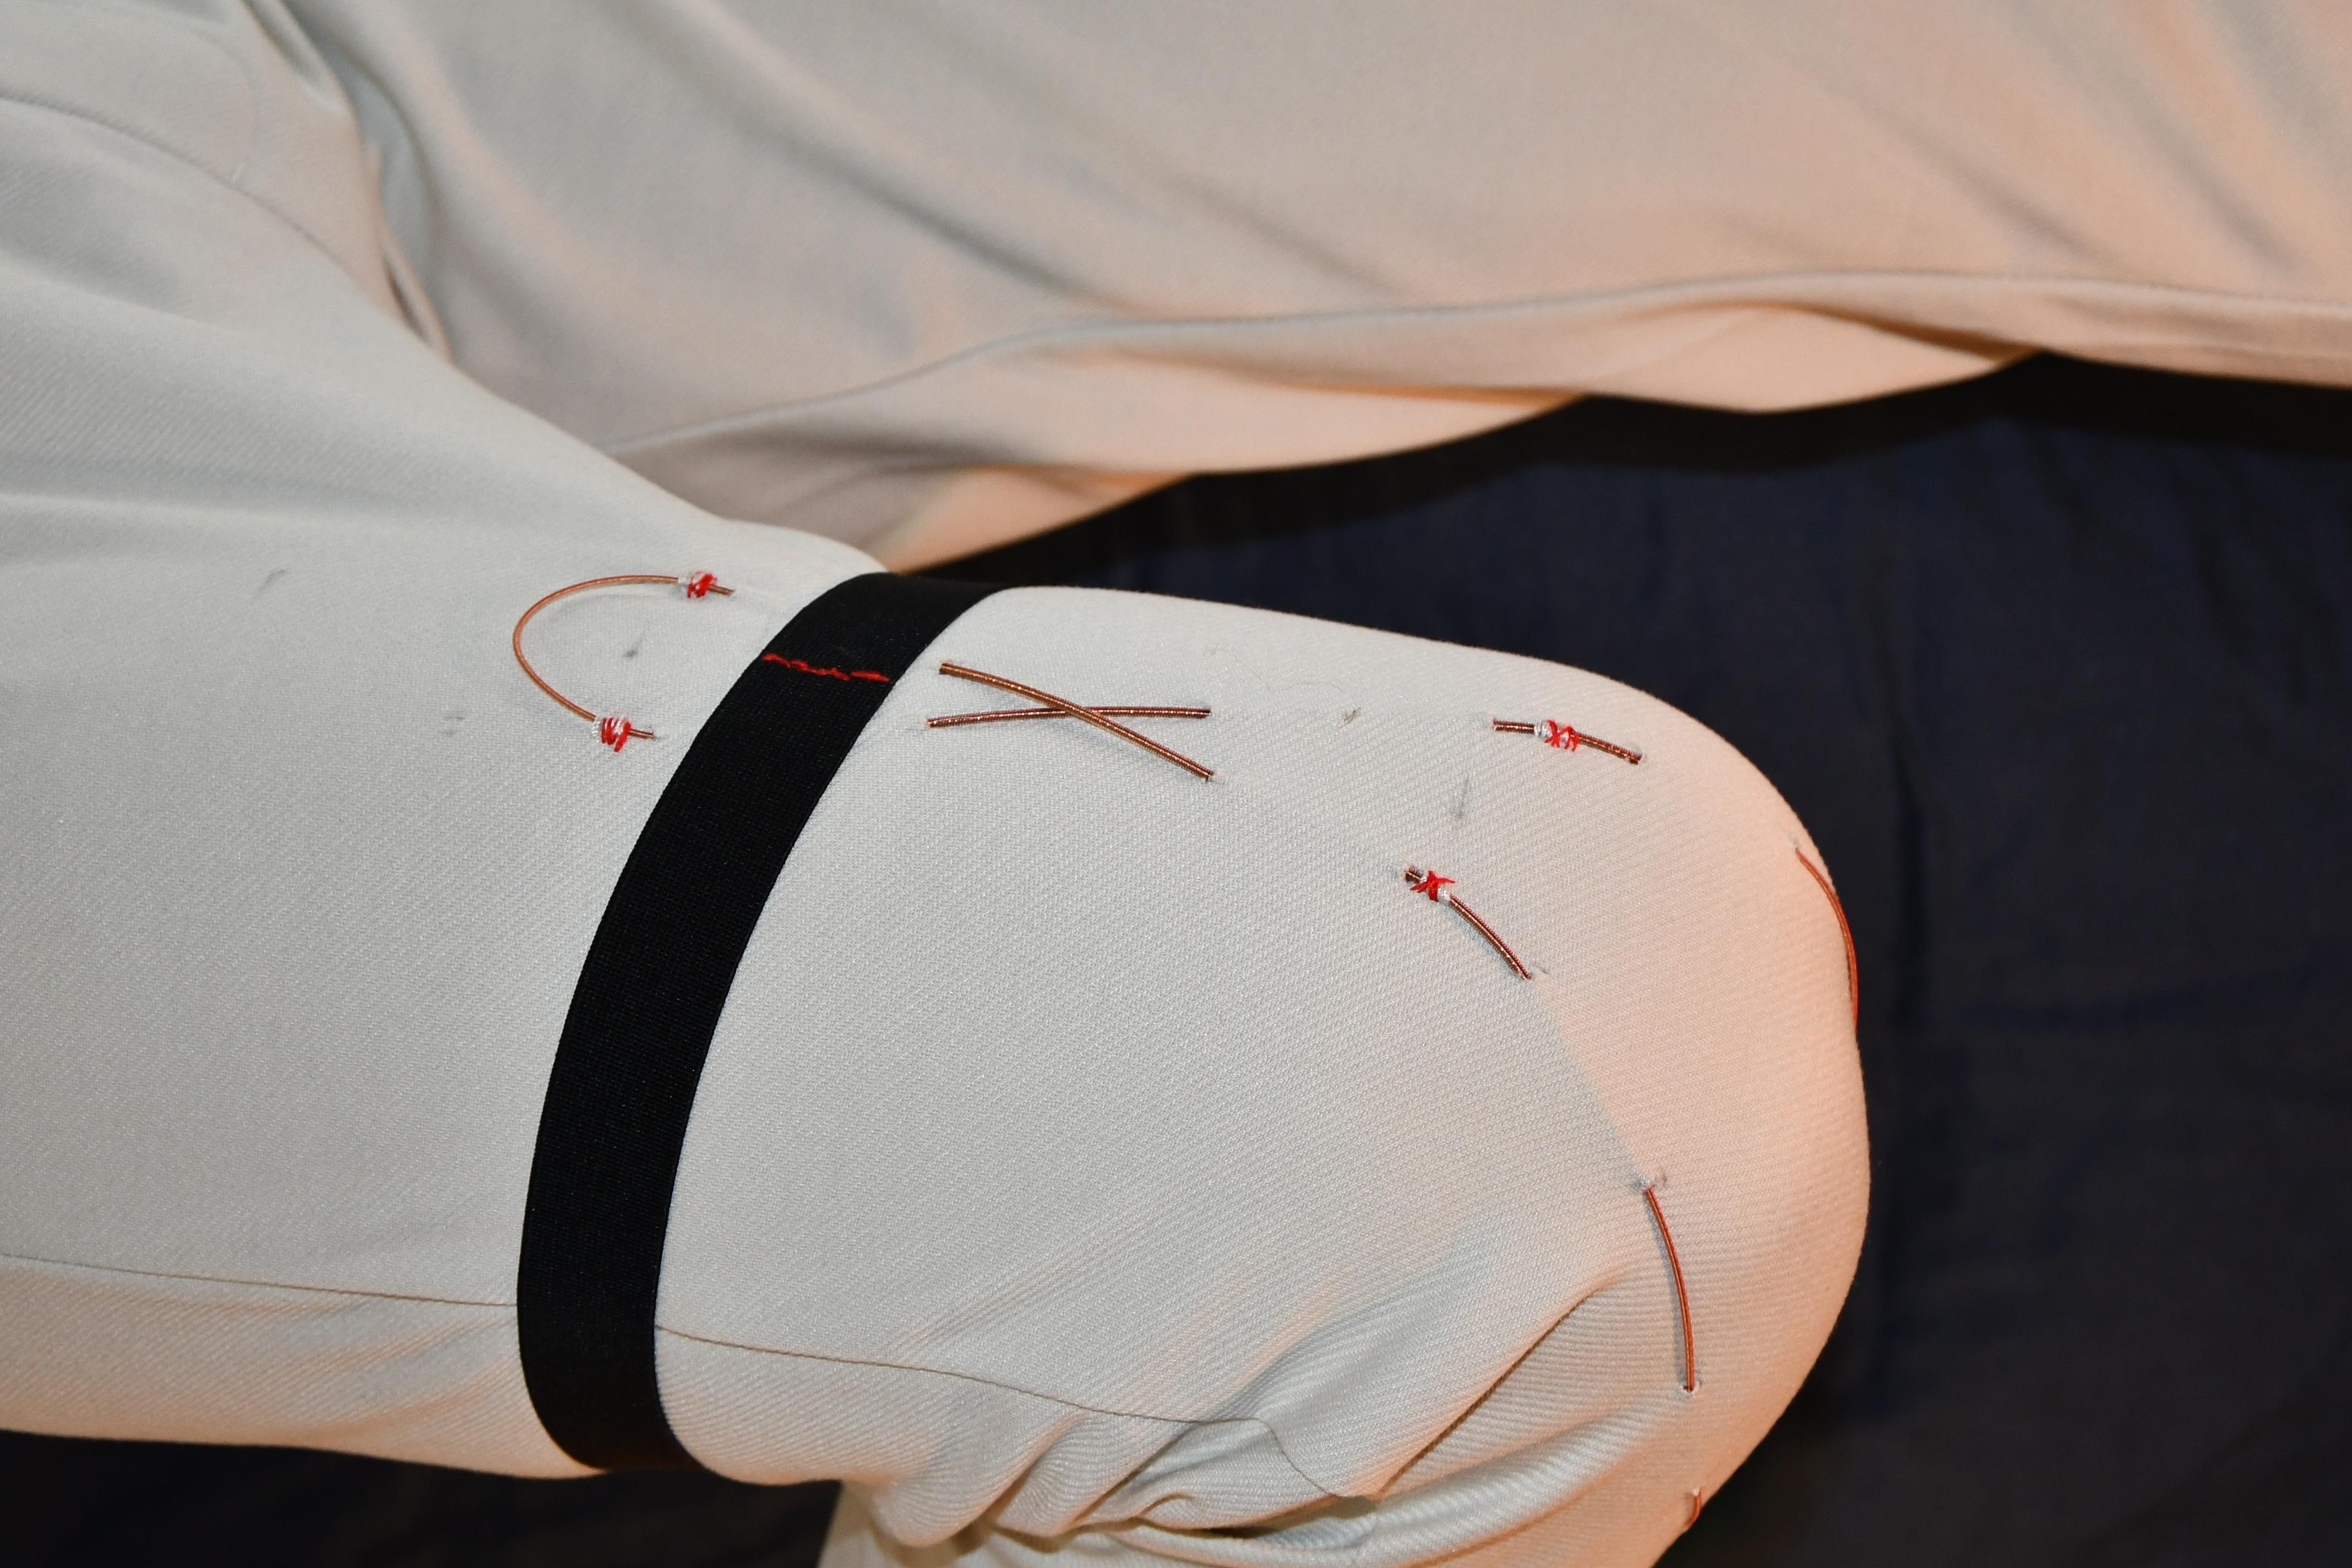
L'équipe a également intégré un FiberMotor dans un prototype de vêtement adapté à la forme d'un genou. Étant donné que les moteurs sont fins et légers, les scientifiques envisagent de les répartir à travers l’ensemble d’un textile intelligent, plutôt que de concentrer la force dans une seule unité de moteur rigide.

L’équipe travaille désormais à améliorer les performances et la durabilité du FiberMotor grâce à des électrodes encore plus fines, principalement constituées d'isolants, et à optimiser les matériaux. À terme, elle compte exploiter la combinaison unique de force et de flexibilité du FiberMotor pour développer de dispositifs d'assistance portables tels que des exosquelettes souples pour aider à la mobilité, des systèmes haptiques portables pour la réalité virtuelle, et des prothèses légères. Le premier auteur, Sylvain Schaller, a déjà fondé une start-up, Elecsyor, pour commercialiser la technologie.
Les recherches s’orientent vers l'intégration de données de rétroaction sur la position et les mouvements du porteur, afin que le moteur puisse rapidement adapter son fonctionnement à l'intention de celui-ci.
Swiss National Science Foundation (SNSF)
Novo Nordisk Foundation
Schaller, S. and Shea, H. Fiber-format flexible linear electrostatic motors. Advanced Materials (2026). doi 10.1002/adma.75156
Images à télécharger